CAN与CAN FD:接线、位时序和Bus-Off现场诊断
在桌面能接收数据的CAN接口,安装到车辆或设备后可能反复报错。即使速率显示相同,分支、终端、收发器和采样条件也不一定相同。从“看到报文”到持续使用所需数据,还需要逐层核对。
先确定PC的角色:只监听既有总线、发送查询,还是参加设备控制。不同角色对设置和运行的影响不同,接入车辆或运转设备时应采用相应通信规范与诊断流程。
Classical CAN与CAN FD的兼容范围
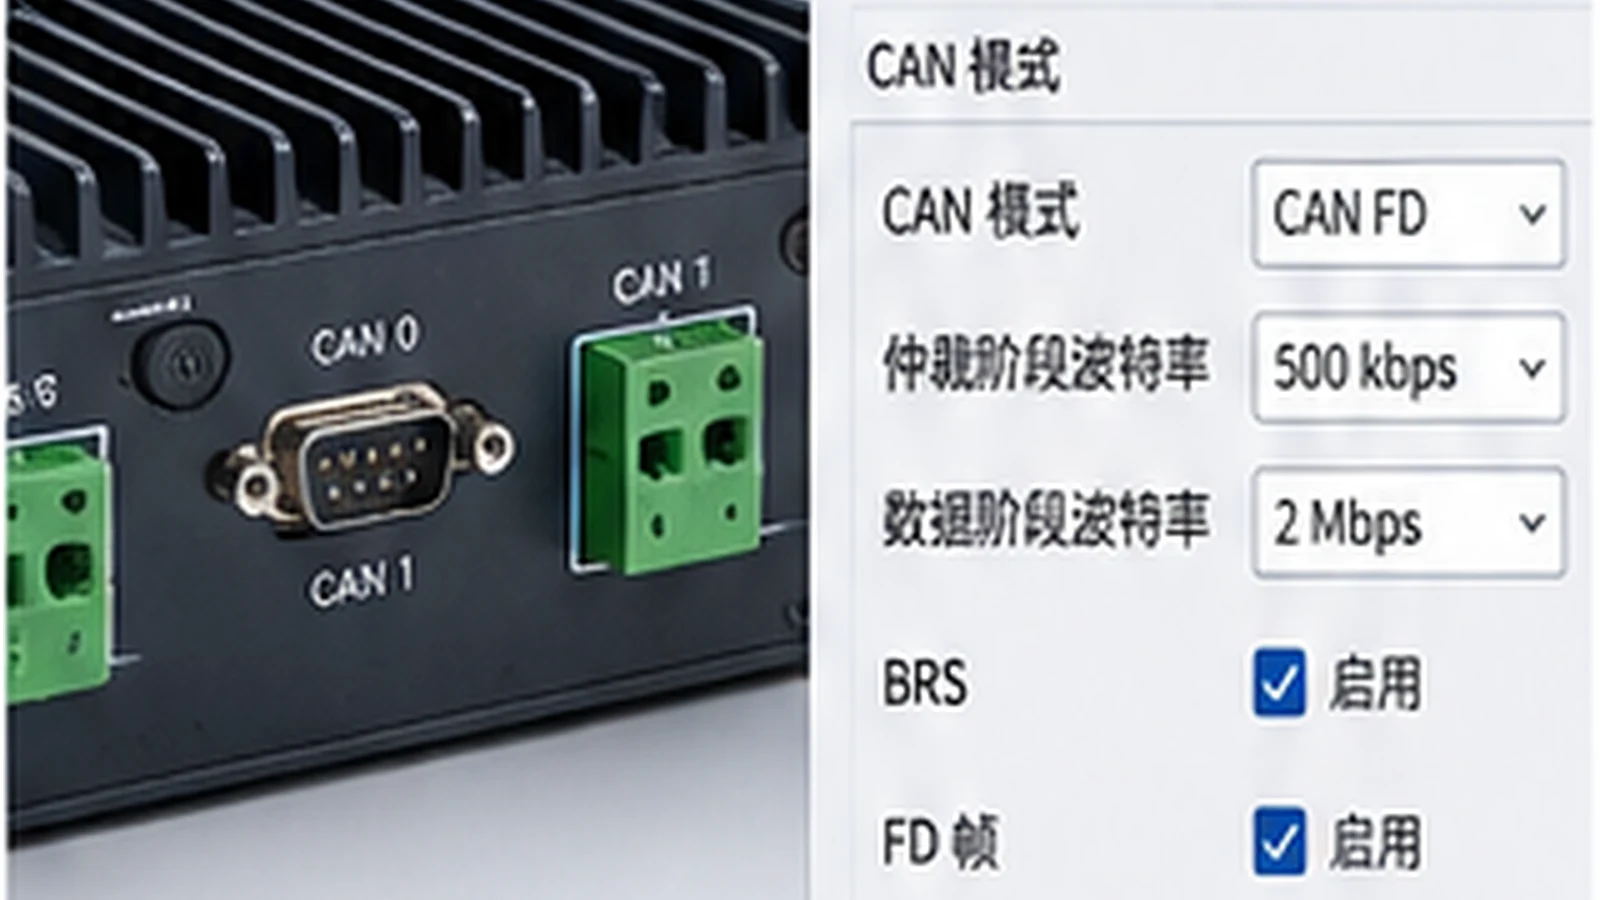
Classical CAN的数据字段最多8字节,CAN FD最多64字节。FD可按配置区分仲裁与数据阶段速率,但加快数据段不等于整条通信按同一倍数提速,仲裁、控制和确认等开销仍然存在。
兼容性包括控制器、收发器、驱动、API和对端设备。硬件支持FD,应用却仍按Classical CAN结构接收,也可能遗漏或拒绝FD帧。ISO FD与较早实现的支持情况同样需要逐项匹配。
不能默认纯Classical CAN节点可以加入有FD帧的网络。没有明确兼容或容忍机制时,应按设备能力评估分段。CANopen、CANopen FD和J1939还是另外一层条件;具有CAN或FD端口,不自动包含这些协议实现。
从物理端点和分支检查接线
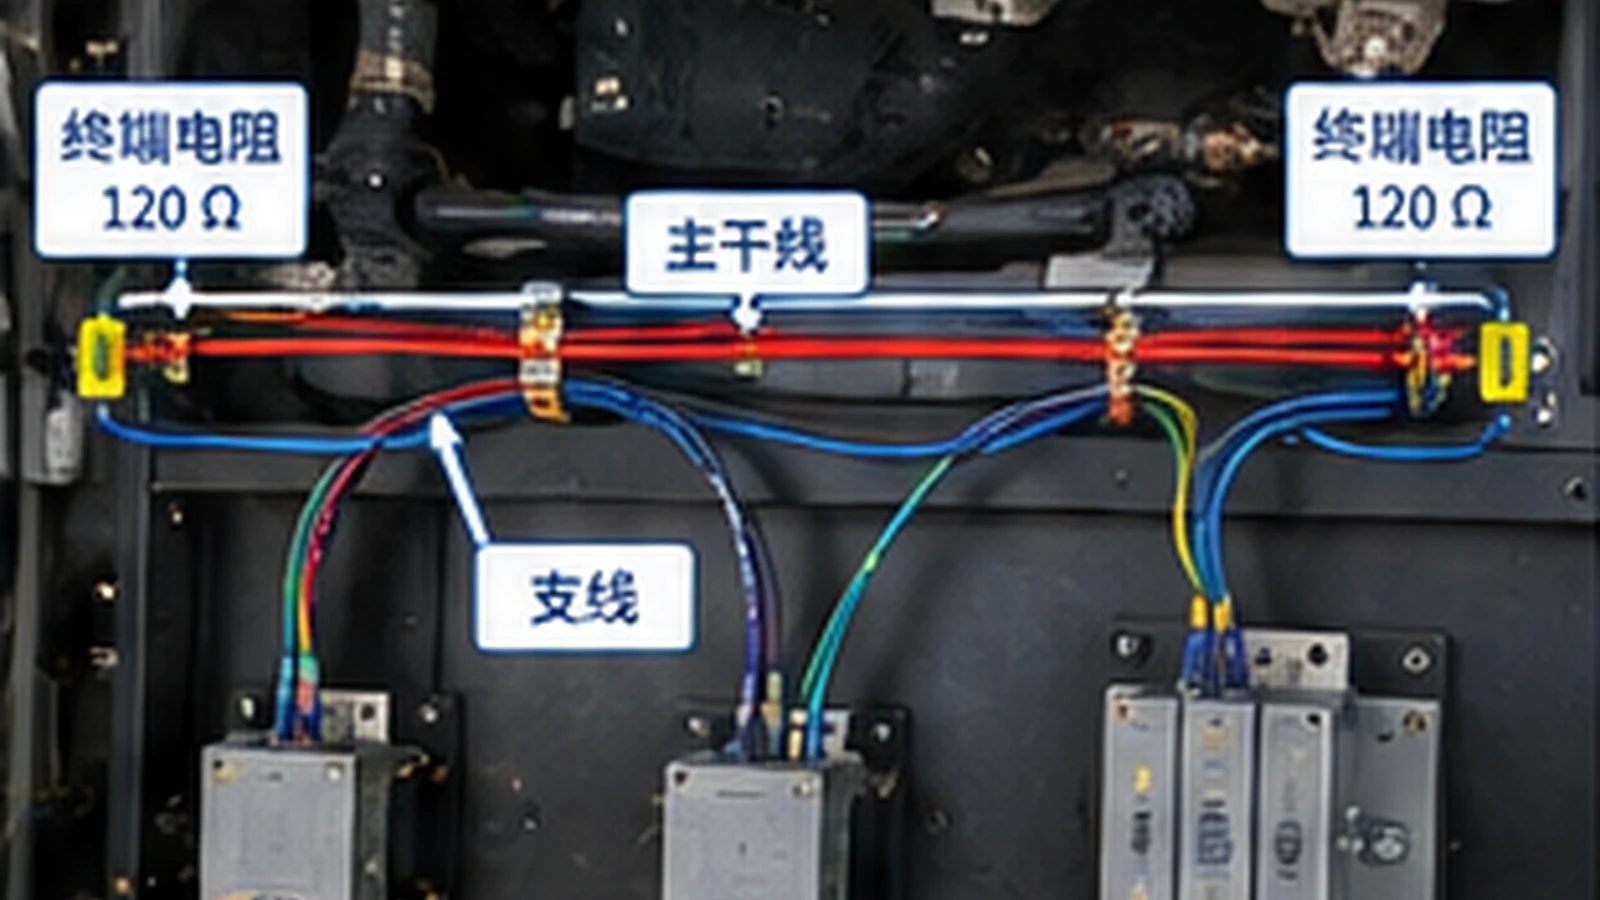
常见高速CAN干线在两端设置匹配线缆的终端,并缩短节点分支。PC位于干线中间时,其内置终端不一定应开启。替换节点也要核对终端开关及内置电阻,避免结构悄然变化。
以两只120Ω终端为例,排除其他回路影响后的并联值为60Ω。但断电直流测量得到这个值,也不能证明线缆特性、长分支与接触状态下的波形正确。终端值和结构应对应实际物理层,不能把高速CAN与低速容错CAN等不同实现混用。
CAN_H、CAN_L、信号参考与屏蔽分别对应端子定义。差分传输仍有共模限制,跨供电区域的电位差可能影响通信。信号参考、隔离与屏蔽连接应符合设备及车辆或机械的EMC设计,把全部信号直接接PE或统一要求单端接地,都不能覆盖所有情况。
速率之外,还需要匹配位时序
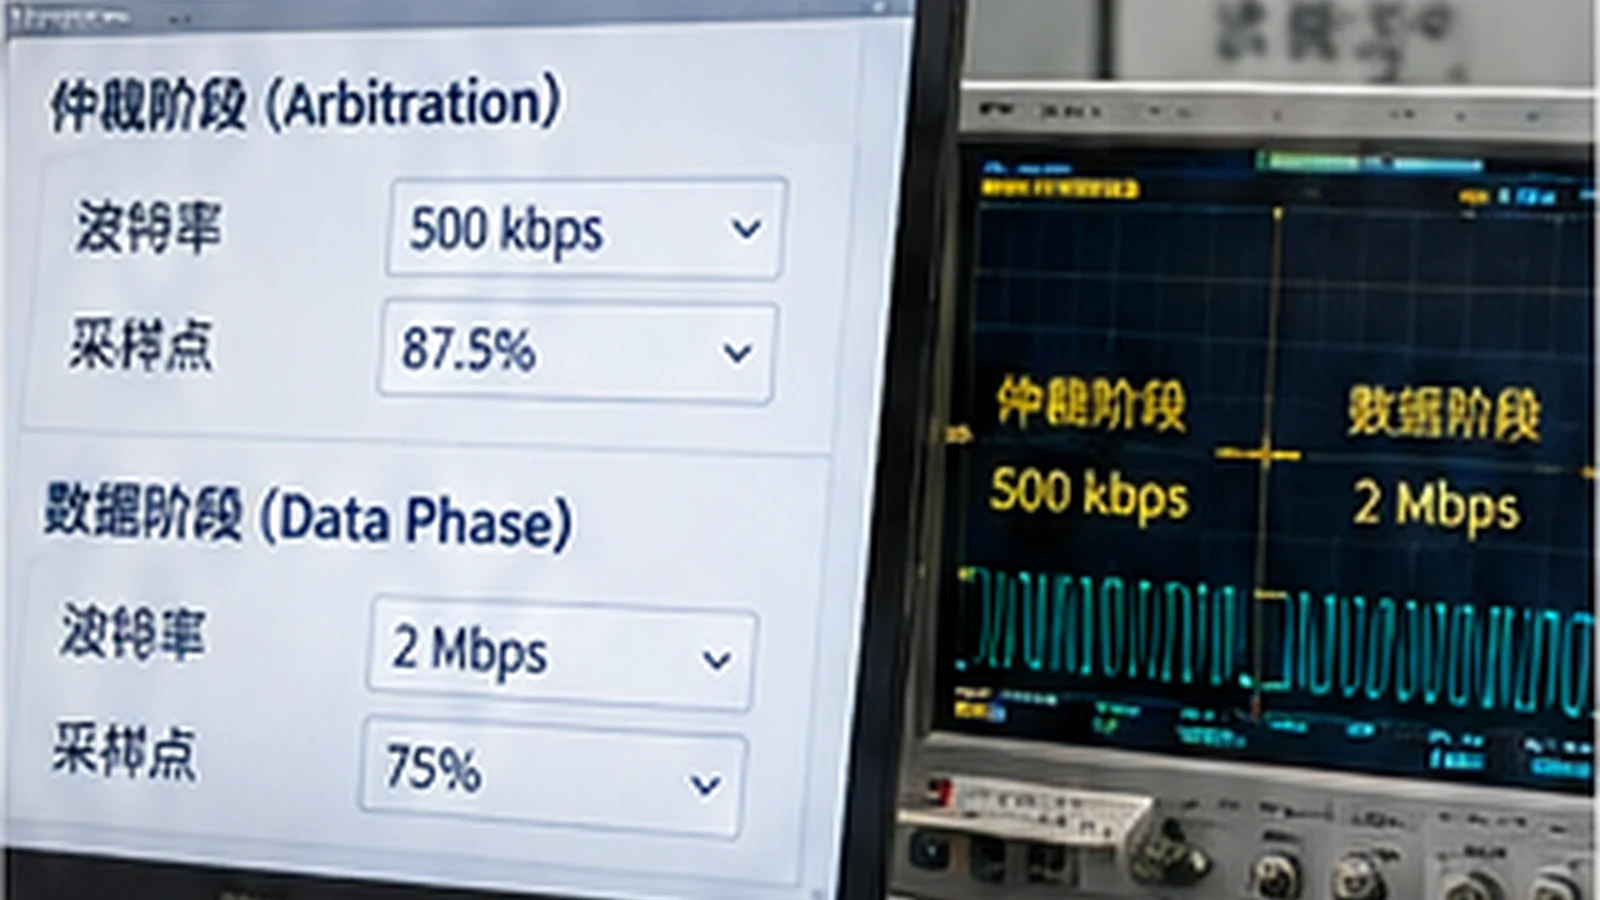
位时序涉及控制器时钟、分频、时间段、采样点和同步跳转宽度。各节点需要采用兼容的标称速率,并在传播延迟与时钟容差下成立。同样的bit/s,不意味着可以向不同控制器复制相同寄存器值。
FD的仲裁与数据阶段应分别核对。例如2 Mbit/s每位500ns,5 Mbit/s每位200ns,线缆、收发器延迟、分支与接插件在快速阶段的相对影响更大。这个计算并不推出某一速率是普遍推荐值,仍需回到实际网络条件。发送延迟补偿是否支持、如何配置,也由实现决定。
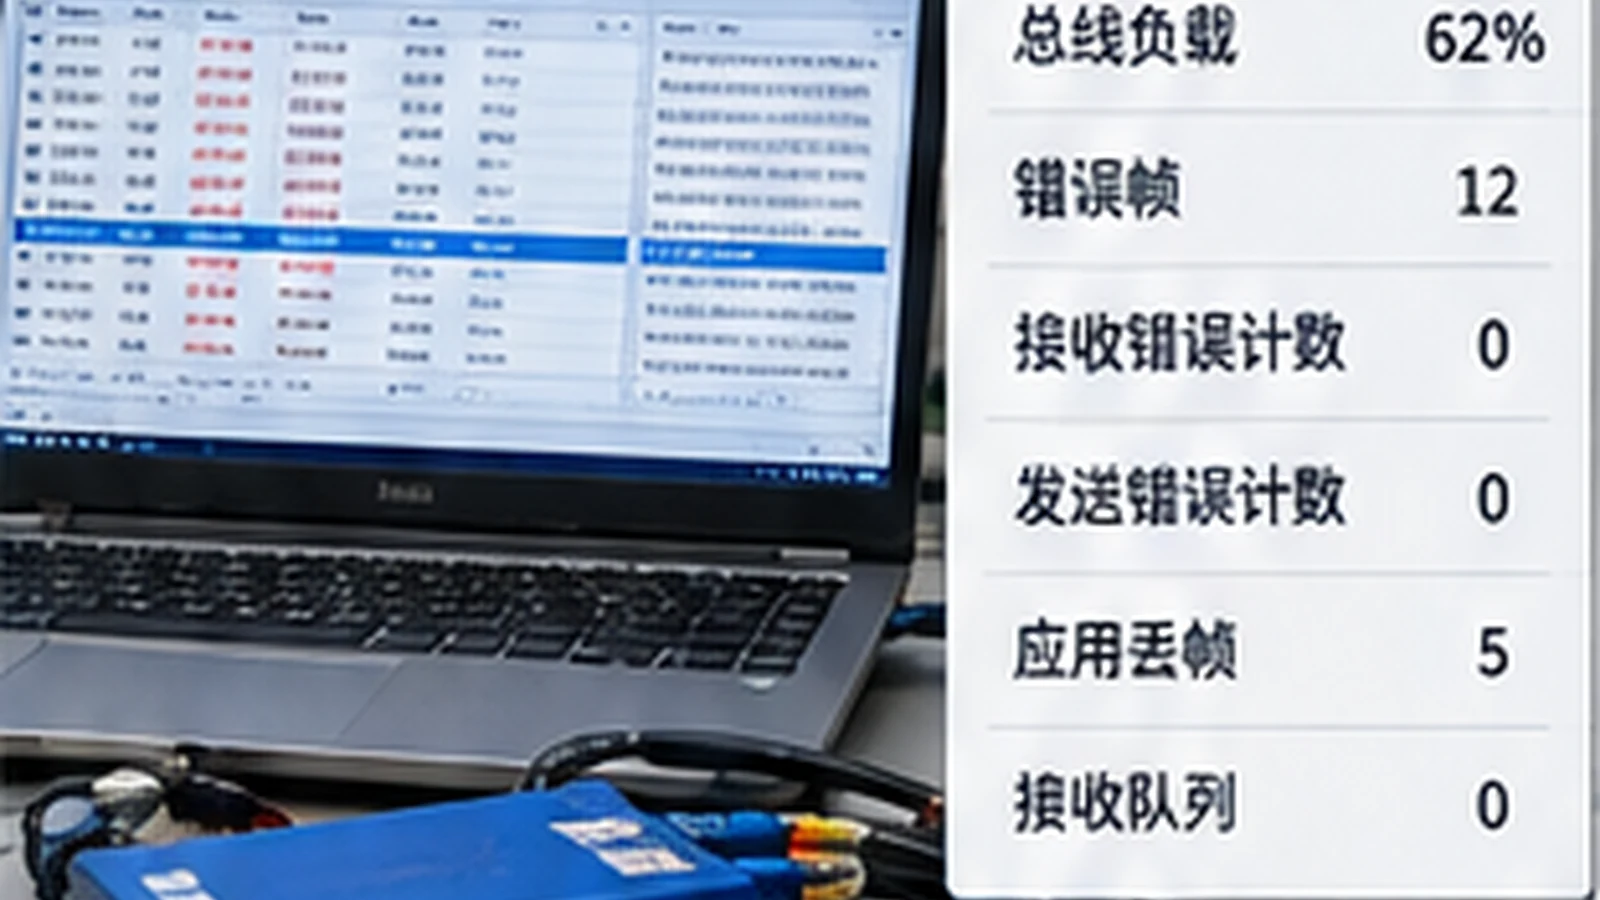
应用提示发送成功,需要区分数据进入队列、本地回显、总线确认和对端应用处理。只有listen-only分析设备参与的试验,通常没有它提供的正常ACK,与实际运行网络不同。本地回显不能当作对端已经收到并执行的证明。
分开看总线错误和PC侧丢失
CAN控制器管理发送与接收错误,并有error-active、error-passive、Bus-Off等状态。将错误计数和状态变化与时间关联,再检查断线、终端、时序与ACK。Bus-Off与应用单纯没有刷新数值,不是同一种状态。
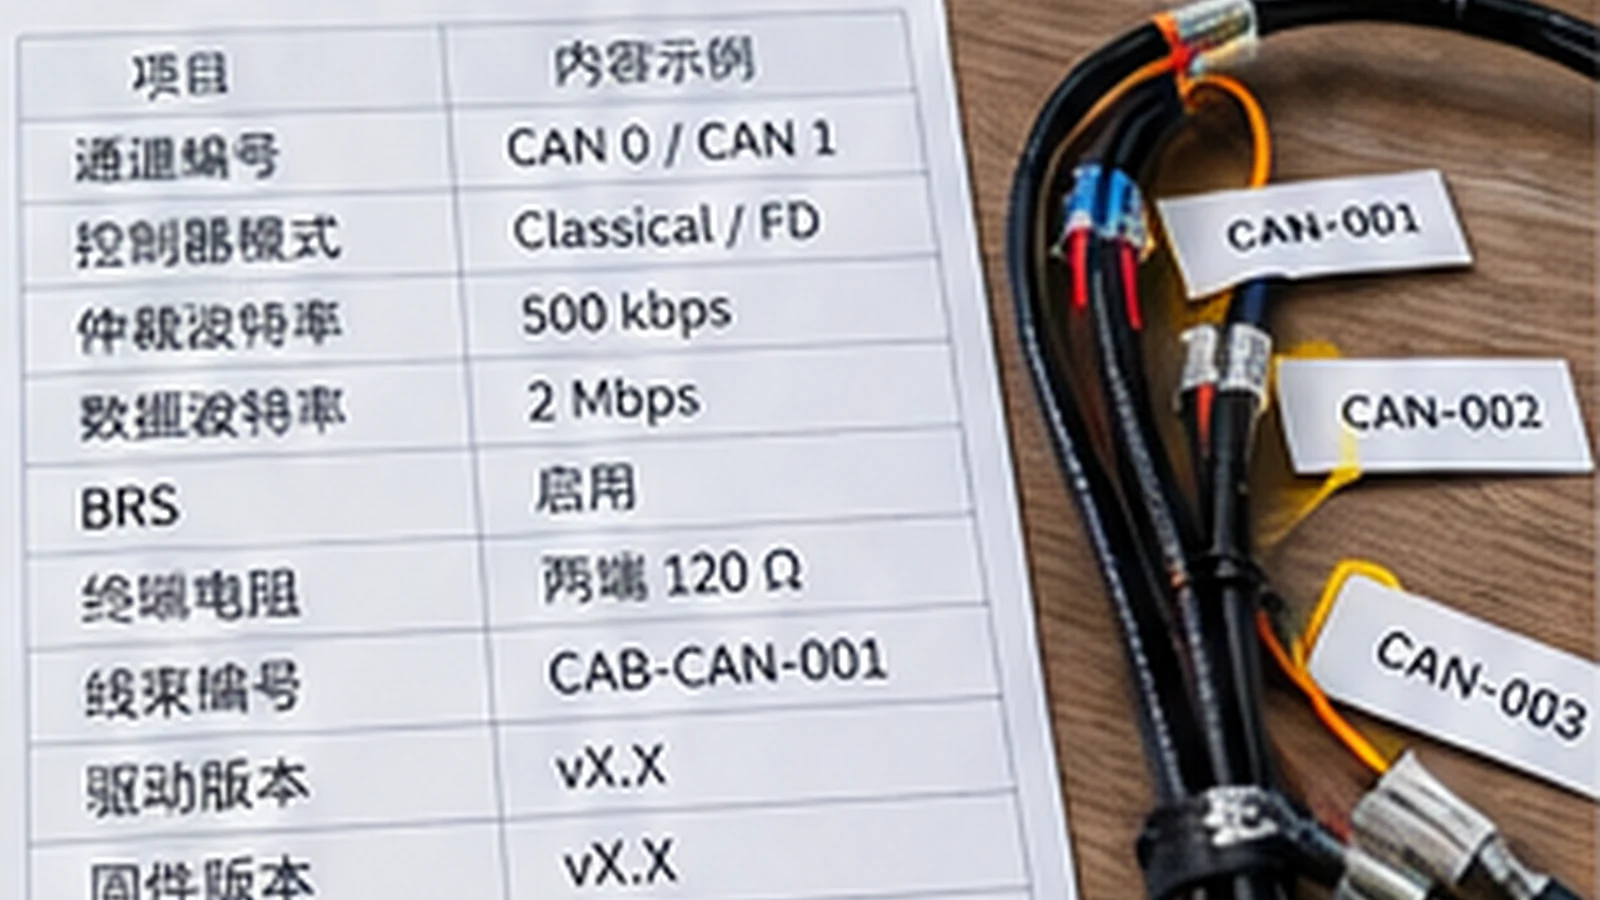
Linux采用SocketCAN时,可以通过ip -details -statistics link show can0这类只读命令查看驱动公开的状态和统计,接口名与项目依实现而定。出现接收overrun,也不能仅凭这一项断定CPU中断处理慢,应区分控制器FIFO、驱动、内核队列、socket与应用哪一层发生丢失。
设备协议若定义序号、计数器或时间戳,应用可用它们核对连续性。同时检查过滤器、标准与扩展ID、帧长度、缓冲和日志写入。序列号不是所有CAN消息都有的通用字段,不能在没有设备定义时自行假设。
CAN标识符并不是所有网络通用的节点地址,一台设备可以发送多个ID。标准帧或扩展帧、哪个ID承载什么信号,应采用设备定义。
若FD数据载荷为64字节,在2 Mbit/s下,仅512位有效载荷占256µs。它没有包含仲裁、控制、CRC和位填充等,不能作为完整帧或应用响应时间。负载估算应采用实际消息类型及频率。
恢复策略和负载需要一起验证
Bus-Off恢复应对应控制器、驱动和应用的处理策略。有自动恢复选项,也不表示应该无条件短间隔重入,否则未消除的接线或时序故障会反复出现。通信回来后,还要处理旧命令、重复发送和机械再启动行为。
负载率不只取决于有效载荷字节,还受到帧格式、位填充、仲裁、重发和优先级影响。高优先级流量增加时,低优先级消息的到达时间可能改变,应分别评估平均负载和关键消息的最坏延迟,同时运行PC记录与其他任务。
例如,新增节点后错误上升,应比较新增终端、分支与位时序;总线错误没有增加、PC接收缺失却增加时,则优先检查队列和应用负载。这是说明诊断方法的例子,不代表Geshem现场实测。
硬件平台可参考嵌入式工业电脑与机架式工业电脑。CAN板卡、隔离、FD、系统、API和上层协议需要作为具体配置分别核对。